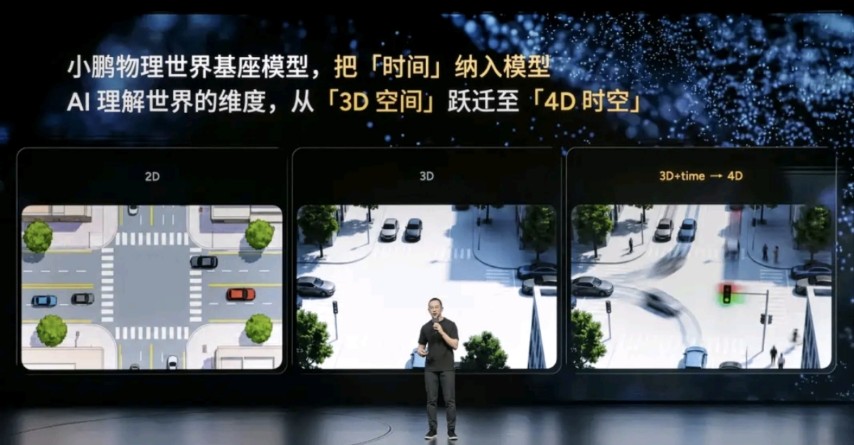
小鹏正式推送 XOS 6.3.0 车机系统版本,图灵 Max 车型将迎来第二代 VLA2.0 大模型升级,这套全新的物理世界基座模型,最核心的突破,就是把 “时间” 维度纳入车辆感知体系,让智驾从传统的 3D 空间理解,升级到 4D 时空感知。对于大量小鹏车主来说,一次 OTA 升级就能拿到新一代智驾能力,这件事本身就足够吸引人,很多人不禁好奇,所谓读懂时间的自动驾驶,实际用车当中究竟能带来怎样的改变。
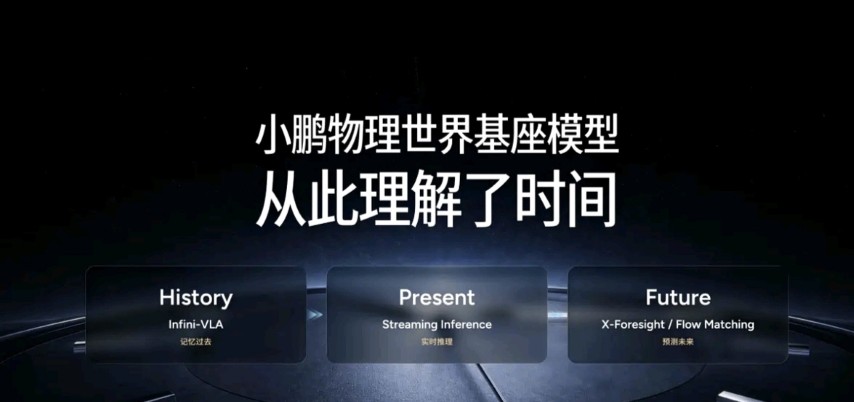
长久以来,主流高阶辅助驾驶系统,大多是基于三维空间去识别路面上的车辆、行人、红绿灯以及各类障碍物,传感器捕捉当下这一刻道路上物体的位置、大小,算法据此做出决策。但现实道路是动态变化的,路上的行人会横穿马路,非机动车会突然变道,前车随时可能刹车,只依靠当下瞬间的画面,很难预判物体接下来几秒的行动轨迹,这也是很多辅助驾驶遇到突发状况容易处理不好的根源。而小鹏第二代 VLA 大模型,新增时间维度的理解,简单来说,车辆不光看得懂现在路面有什么,还可以记忆过去、推演未来,预判道路参与者接下来的行为趋势。
XOS6.3.0 推送之后,搭载图灵 Max 的车型,智驾的预判能力会成为最大的升级点。系统不再孤立看待每一帧画面,而是连续记录道路目标的运动时序,结合物理规则推演目标未来一段时间的走向。面对鬼探头、非机动车突然加塞、路口行人抢行这类高频危险场景,车辆可以更早识别风险,提前做好减速、避让准备,而不是等到危险已经发生才做出反应。这种 “想得更远” 的能力,不是单纯的识别物体,而是理解整个交通场景的演变过程,也是 4D 时空模型和传统 3D 感知最本质的区别。
除了智驾核心算法迭代,XOS6.3.0 作为完整的车机 OTA 包,同样会优化整车交互逻辑。车机界面、语音交互逻辑、导航联动、泊车策略都会同步更新。智能语音会依托大模型实现更强的连续对话能力,面对复杂的多轮指令,系统可以理解上下文,不用每一次都唤醒。自动泊车场景下,VLA 大模型同样会发挥作用,面对动态移动的障碍物,比如车库里走动的行人、移动的车辆,系统也可以预判动向,提升复杂地库的泊车成功率与安全性,减少中途退出的概率。
不过需要分清版本差异,本次 VLA2.0 分为 Max 版本以及 Lite 版本,硬件不同的车型收到的升级内容并不完全一致。图灵 Max 平台的车型,能够拿到完整的第二代 VLA 大模型,享受全套 4D 时空感知能力;而其他硬件平台的车型,会推送 XOS6.3.0 基础版本,更新车机交互、部分智驾策略优化,但无法解锁完整 VLA2.0 全部能力。这也是新能源汽车 OTA 的现实,软件算法的上限,依旧会受限于车辆本身的硬件配置,并不是所有小鹏车型都可以解锁全部新功能。
放到整个行业来看,小鹏 XOS6.3.0 的推送,代表国内智驾赛道的竞争,已经跳出 “能不能识别障碍物” 的初级阶段,转向预测、推演、理解复杂交通逻辑的比拼。过去各家比拼激光雷达数量、摄像头像素、芯片算力,硬件军备竞赛接近天花板之后,比拼的重点转向大模型、世界基座、时序预判这类软件层面的能力。硬件决定下限,而软件算法决定智驾体验的上限,小鹏这次把时间维度引入感知,也是国内车企在智驾模型方向的一次重要尝试。
对于普通车主,我们也要理性看待这次 OTA 升级。4D 时空模型,是对辅助驾驶能力的大幅增强,但它依旧属于 L2 + 高阶辅助驾驶,不是完全自动驾驶。就算算法拥有更强的预判能力,驾驶员依然必须手握方向盘,全程保持注意力,随时接管车辆。这套系统的意义,是减少误判、降低突发场景下的处理延迟,减轻长途通勤、城市通勤的驾驶疲劳,并不能完全把驾驶交给机器。已经收到推送的用户,可以在日常行驶当中慢慢感受智驾策略的变化,不要因为新功能上线就放松安全警惕。
软件 OTA 已经成为智能电动车的核心竞争力,买车之后持续通过更新获得新功能,不断优化用车体验,也是智能汽车区别传统燃油车最大的魅力。小鹏 XOS6.3.0 与第二代 VLA2.0 的落地,是把实验室当中的 4D 感知技术,真正交付到普通用户手中。当然这套模型实际表现究竟如何,依旧需要海量真实道路去验证,成千上万车主上路实测,才能够检验这套读懂时间的智驾,究竟可以把辅助驾驶的安全和流畅度带到怎样的高度。
总的来讲,XOS6.3.0 版本的推送,是小鹏智驾一次关键的软件迭代,4D 物理世界基座模型,给行业打开了智驾发展的新思路。硬件差距逐步缩小之后,大模型、世界基座、时序预判,将会成为接下来各家车企争夺的主战场,我们也可以期待后续更多车企跟进,把更聪明的辅助驾驶带给消费者。
文|仲夏
图片来源网络